Curious about the robots deployed?
공정 개요
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
Components
| Robot | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
Workflow
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

TM로봇을 활용한 CO2 용접 자동화
이 적용사례는 TM5를 활용하여 CO2 용접을 자동화한 솔루션입니다. 로봇으로 접합이 필요한 부분을 오차없이 CO2 용접 작업을 빠르게 수행합니다.
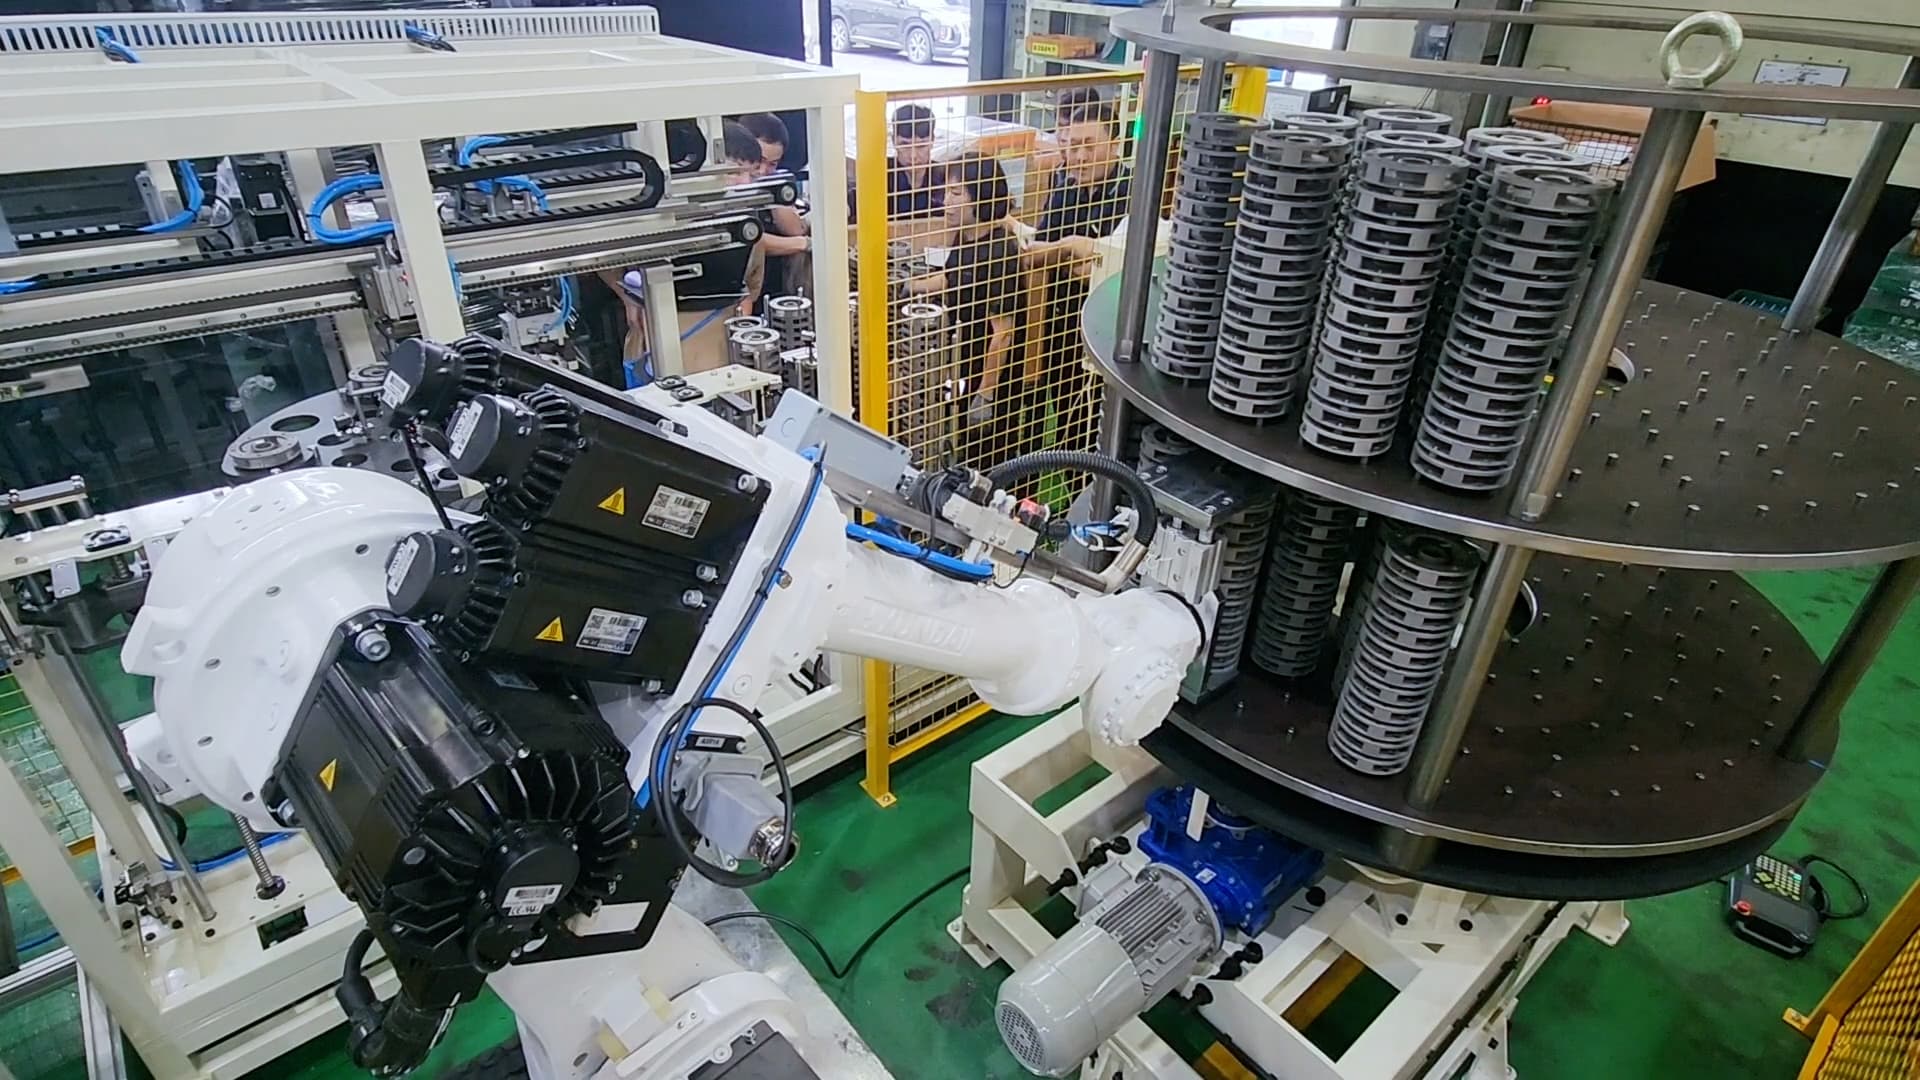
삼락열처리 적층 공정 자동화 성공!🙌 지그 설계까지 완벽 구축했습니다.(ft. 현대로보틱스 산업용로봇)
이번 프로젝트는 자동차 변속기의 핵심 부품인 캐리어 미드 플레닛 을 열처리 공정에서 균일하게 처리하기 위해 로딩/언로딩 자동화 를 도입한 사례입니다. 고객사는 기존에 수작업으로 진행하던 공정에서 발생한 여러 문제점, 특히 제품 불량률 증가 와 작업자의 실수 로 인한 비효율성을 해결하기 위해 자동화를 도입하게 되었습니다. 이를 위해 현대로보틱스의 6축 산업용 로봇 HH050 이 활용되었으며, 제품 적층, 핀 삽입, 트레이 안착 등 다양한 작업을 자동화함으로써 높은 생산성과 안정성을 확보했습니다.
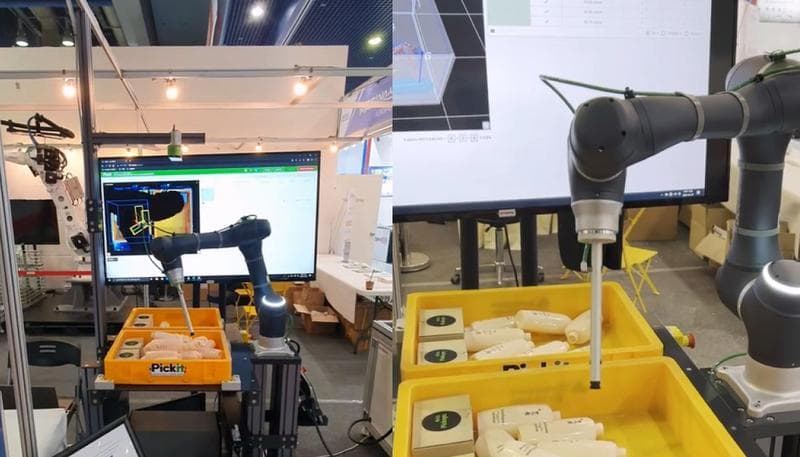
픽시스 (3D Vision + 협동로봇)
본 적용사례는 Pickit 3D Vision과 여러 협동로봇을 조합하여 작업물을 자동으로 인식하고 빈피킹하는 공정입니다. • Pick it 3D Vision 기반 표준 3D SMART ROBOT VISION SYSTEM 제품화 • TSI Korea 의 자동화 설비 개발 , 제작 인프라를 기반으로 양산형 3D Vision Robot System 공급 • 협동 Robot 과 Pick it 3D Vision 의 최적화된 System 공급 ( 고객 ROI 개선 , 기술 지원 ) • 3D Vision 을 이용한 Bin Picking, Depalletizing, Welding, Polishing 등 다양한 Application 영역 확장
공정 개요
필리퍼는 가공기 내 너트를 삽입하는 공정을 수작업으로 처리해왔으며, 작업의 반복성과 정밀도 부족으로 생산성 저하와 품질 문제가 발생했습니다. 이를 해결하기 위해 현대로봇 4대와 두산로봇 2대를 활용한 자동화 솔루션을 도입했습니다.
프로젝트 배경 및 목적
배경:
필리퍼는 기존의 너트 인입 작업에서 수작업 방식으로 인한 작업 비효율성과 품질 일관성 문제를 겪고 있었습니다.
주요 문제점:
수작업 과정에서 발생하는 속도 저하 및 품질 변동
작업자의 피로 증가 및 생산성 저하
너트 삽입 공정에서의 반복적인 작업으로 인한 작업자 부담
목적
생산 효율성 향상: 로봇 도입으로 반복 작업 자동화
품질 일관성 확보: 정확한 삽입 공정을 통한 불량률 감소
작업 환경 개선: 작업자 피로도 경감 및 안전성 강화
Components
| Robot | 현대로보틱스 (HH020-03) ; 두산로보틱스 (H2017) |
|---|
Workflow
| STEP 1. | 피더기에서 너트 취출 |
|---|---|
| STEP 2. | 가공기 내 제품 홀에 삽입 |
| STEP 3. | 가공기 완료 신호 수신 후 제품 취출 |
| STEP 4. | 컨베이어 투입 |
| STEP 5. | 동일 작업 반복 (번갈아 작업) |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.