Curious about the robots deployed?

본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다.
[팔레트 공급기 & 팔레트 컨베이어]
국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함.
[배터리 정렬기]
인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복
[로봇 팔레타이저]
정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입
[허니콤 공급 & 정렬기]
NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입
Components
| Robot | 야스카와 GP225 |
|---|
Workflow
| STEP 1. | 팔레트 공급기 & 팔레트 컨베이어 |
|---|---|
| STEP 2. | 베터리 정렬기 |
| STEP 3. | 로봇 팔레타이저 |
| STEP 4. | 허니콤 공급& 정렬 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
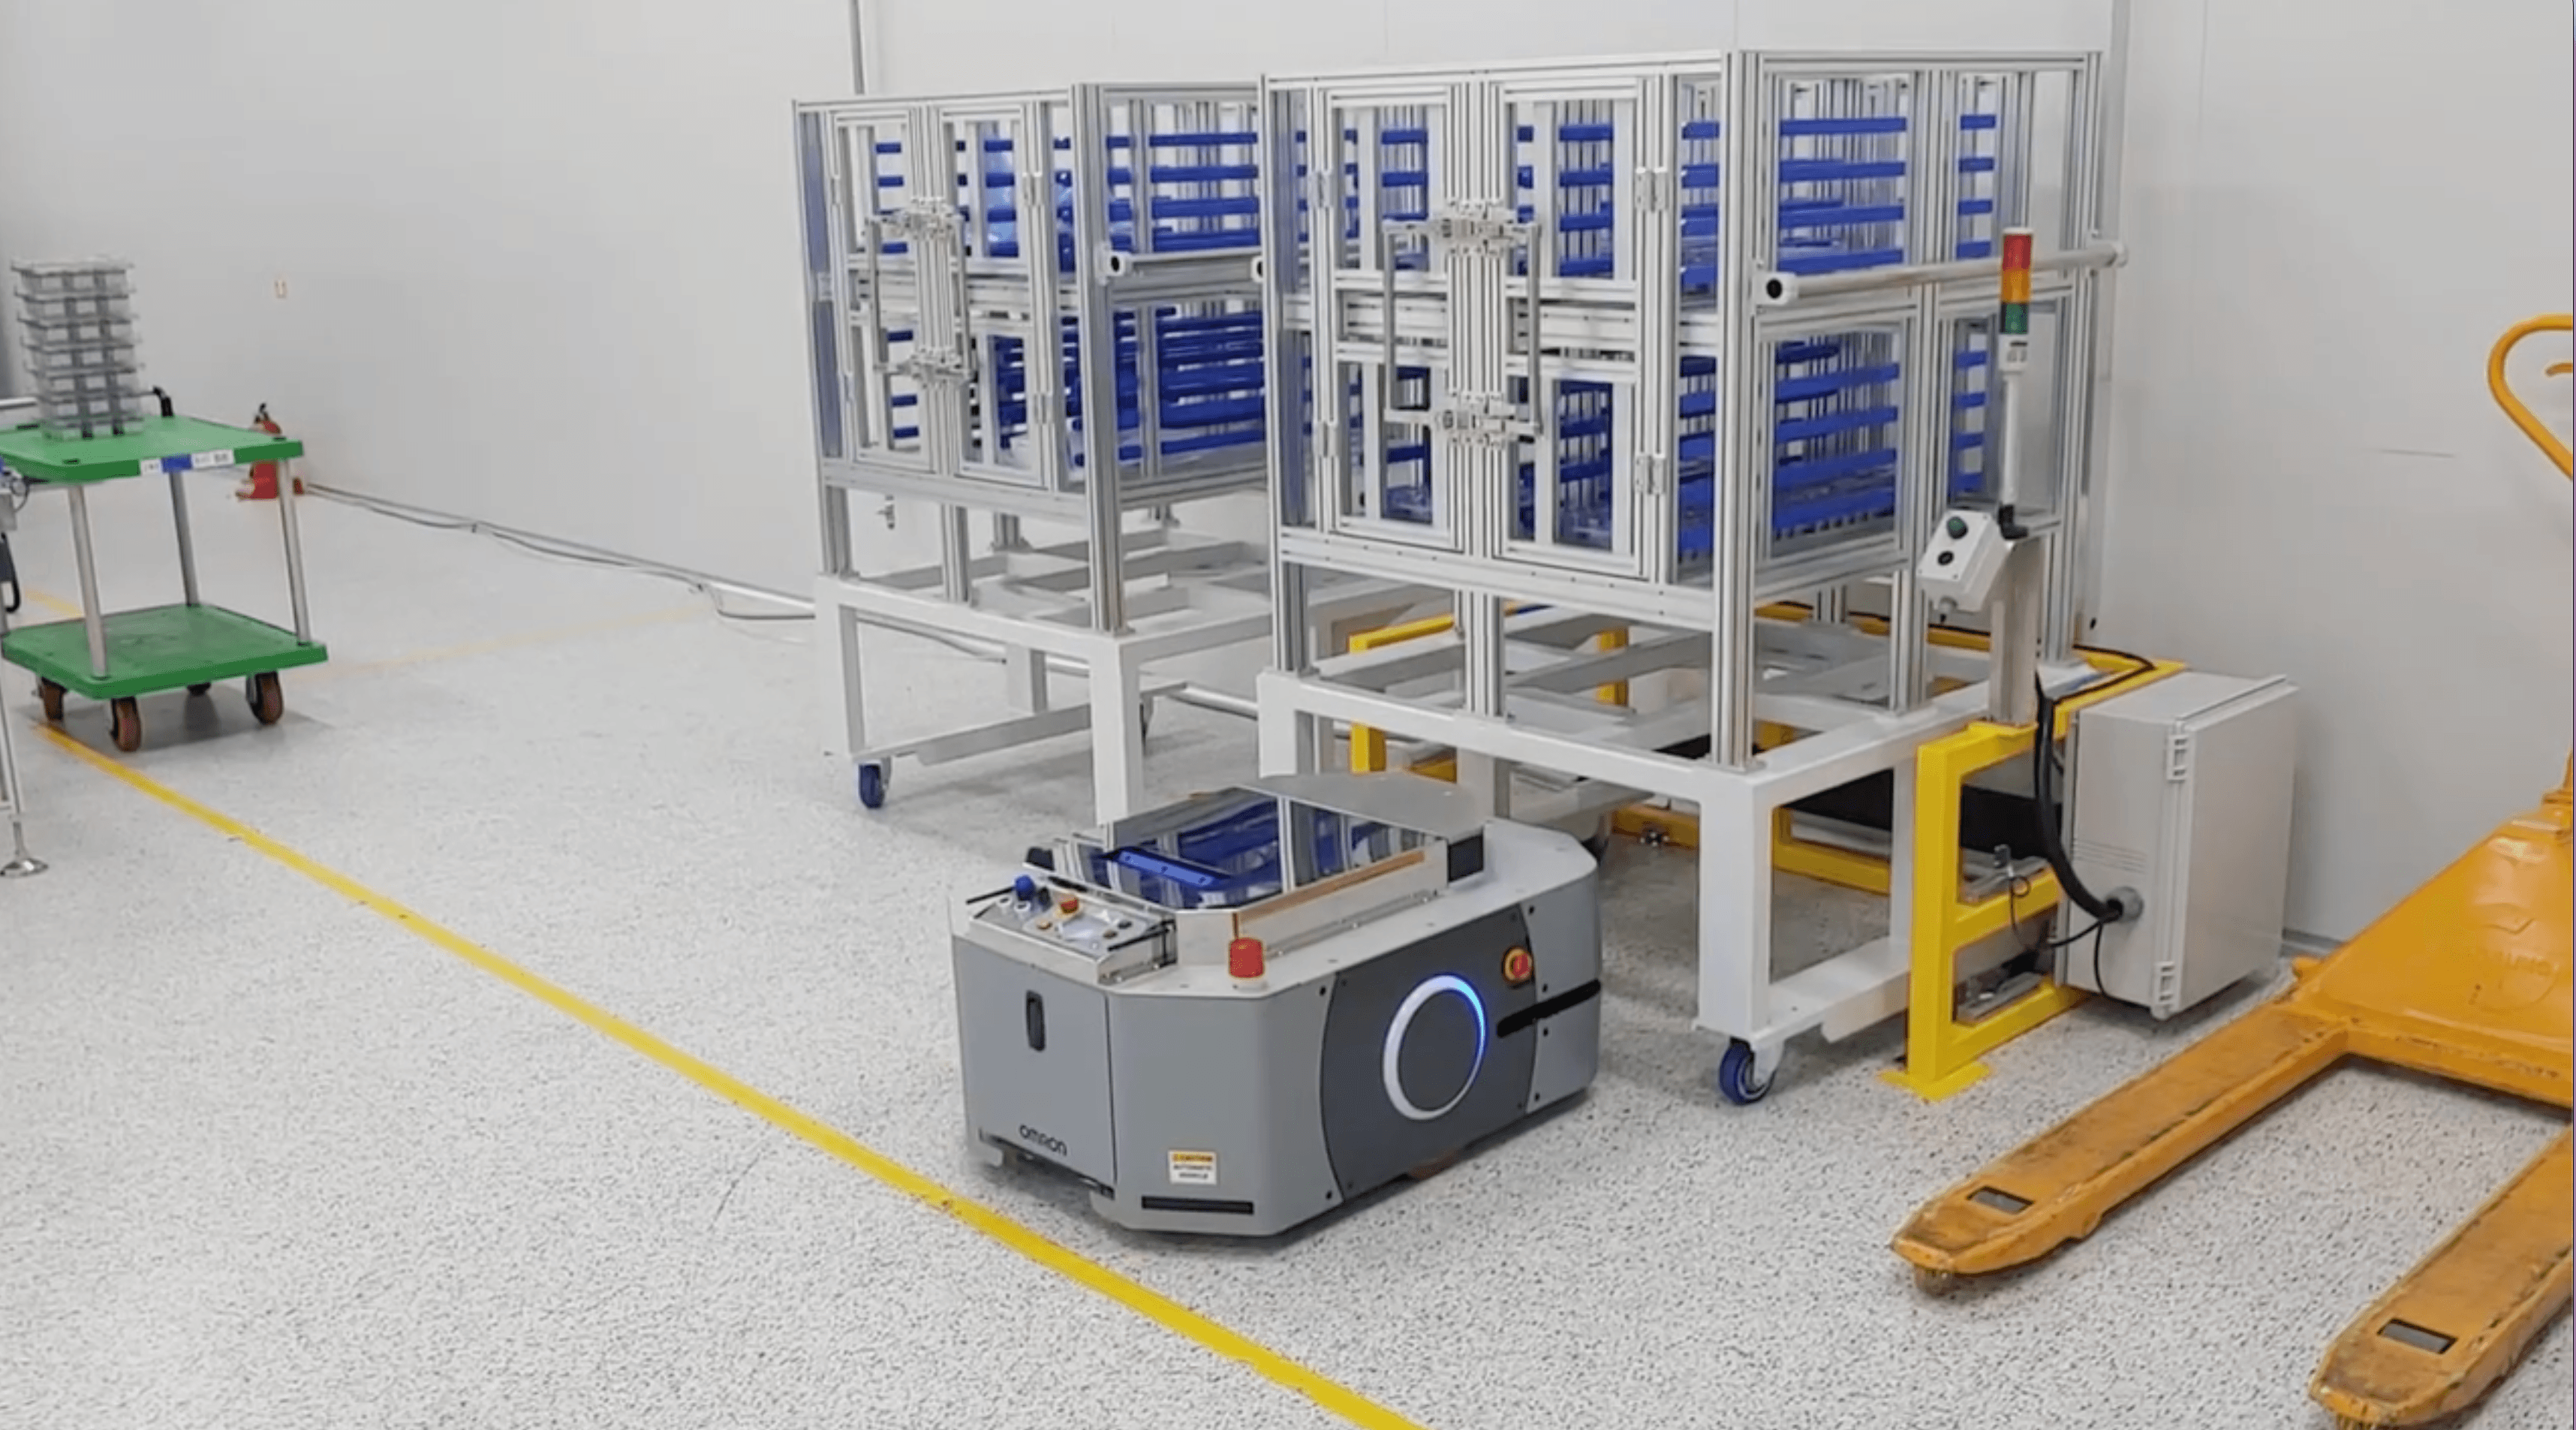
고중량 물류 자동화 성공! 오므론 AMR로 리드탭 자동 반송 📦🤖
본 도입사례는 오므론 AMR 물류로봇을 활용해 고중량 제품의 운반을 자동화 한 사례입니다. 고객사는 반복적이고 무거운 물류 작업에서 오는 비효율과 인력 부담을 줄이기 위해, 물류 자동화 시스템을 도입했습니다. 특히 팔레타이징 및 반송 자동화를 통해 비용을 절감하고 물류 효율을 극대화하고자 했습니다. 이 솔루션은 단순 반복 작업인 제품의 이동 및 적재를 자동화하여, 출고 과정의 효율성과 정확성을 높이고, 작업자의 부담을 줄여 안전성과 생산성을 향상시켰습니다.

Box Picker Gripper을 이용한 박스 픽 앤 플레이스 자동화 솔루션
이 적용사례는 Box Picker Gripper 을 이용한 박스 픽 앤 플레이스 자동화 솔루션입니다. Box Picker Gripper는 이름 그대로 어떠한 물체도 피킹이 가능한 그리퍼이며, 본 솔루션은 플라스틱 박스의 뚜껑이 없는 경우에도 안정적으로 피킹을 하는 솔루션입니다.
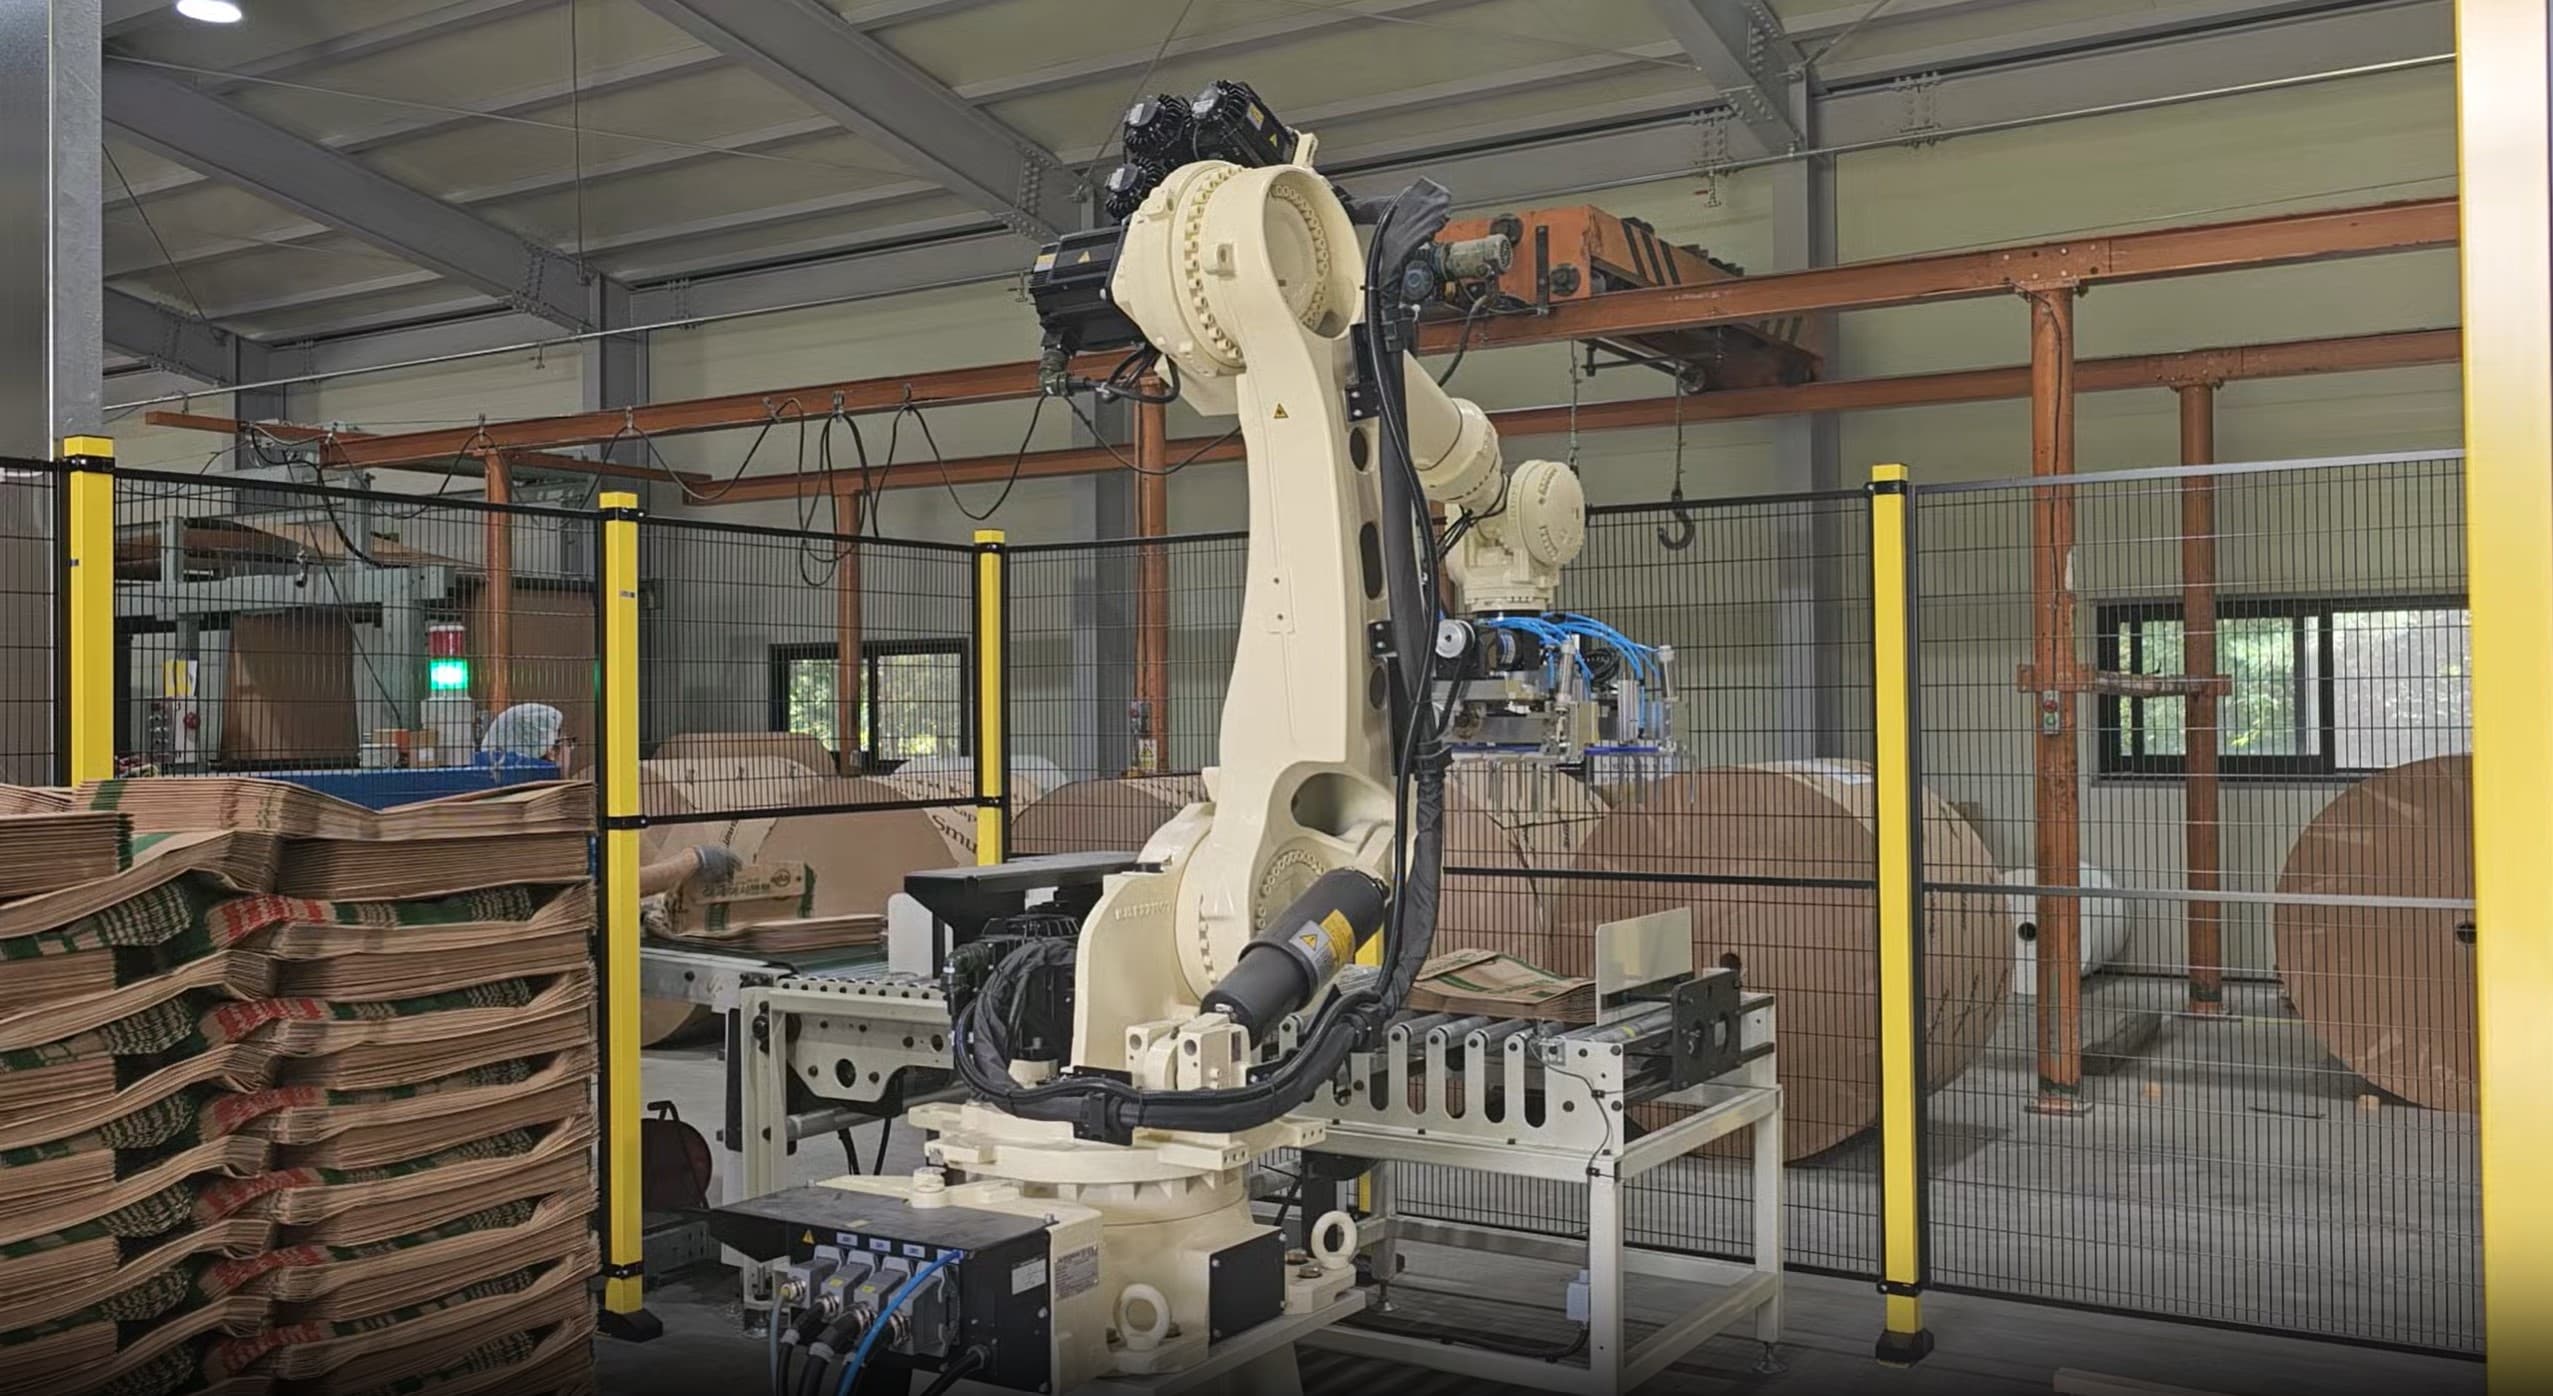
현대로보틱스 HS220을 활용한 포대 팔레타이징 솔루션
이 적용사례는 현대로보틱스 HS220에 자체 개발한 OP system을 접목하여 종이 포대를 팔레타이징하는 솔루션입니다. 자체 개발한 OP system은 팔레트 사이즈, 포장재 특성에 따라 유연하게 설정하여 효율적으로 사용할 수 있습니다. 특히 다년간의 포대 제작 설비 납품 경험을 토대로 작업장에서 안정적으로 작동하는 팔레타이징 시스템을 책임 구현하였습니다.
본 솔루션은 한국앤컴퍼니에서 생산하는 아틀라스 배터리의 수출 위한 리팔레타이징 공정을 자동화한 사례입니다. 국가 별 수입 팔레트 규격과 고객사 별로 지정한 팔레타이징 패턴, 제품의 품종 또한 다양하기에 경우의 수의 합이 200가지를 넘겨 이에 대한 규격화와 중형 10/min, 대형 6/min의 물량을 대응하여 라인 안정성 확보를 목표로하고 있습니다.
[팔레트 공급기 & 팔레트 컨베이어]
국가 별 5종류 이상의 팔레트를 공용으로 사용 가능하며, 10스택 원활한 물류 사이클 확보, 디스택된 팔레트는 배터리 팔레타이징 포지션으로 이송과 동시에 정렬되며, 작업이 완료된 팔레트는 배출 포지션으로 이송함.
[배터리 정렬기]
인라인에서 투입되는 배터리를 세팅된 팔레타이징 패턴에 맞게 1단, 2단(직/병렬), 3단 자동 정렬한 뒤, 로봇을 통하여 배출 후 초기화되는 동작 반복
[로봇 팔레타이저]
정렬이 완료된 배터리를 컨베이어 측의 팔레타이징 포지션에 픽 앤 플레이스 동작을 지정된 위치와 층 수에 맞게 반복하며, 설정에 따라 층 마다 허니콤 자동 투입
[허니콤 공급 & 정렬기]
NO BOX 사양의 배터리의 층 마다 들어가는 허니콤에 대한 자동 정렬 및 투입
Components
| Robot | 야스카와 GP225 |
|---|
Workflow
| STEP 1. | 팔레트 공급기 & 팔레트 컨베이어 |
|---|---|
| STEP 2. | 베터리 정렬기 |
| STEP 3. | 로봇 팔레타이저 |
| STEP 4. | 허니콤 공급& 정렬 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.