Curious about the robots deployed?
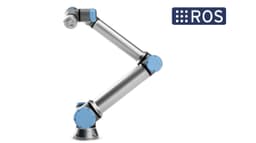
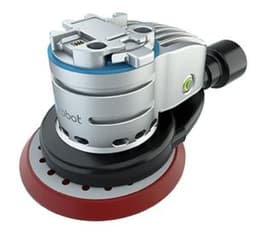
이 적용사례는 유니버설로봇(UR10)과 온로봇의 HEX 센서(힘/토그 센서) 그리고 Sander를 활용하여 3차원인 자동차 후드 표면을 균일하게 폴리싱 작업을 수행하는 공정입니다.
온로봇 힘/토크 센서와 Sander의 조합으로 3차원 곡면 형상에 맞춰 균일한 힘을 가하면서 폴리싱 작업 수행이 가능합니다.
Components
| Robot | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| Peripherals | 온로봇 샌더;
온로봇 HEX-E 힘/토크 센서 ;
자동차 후드 고정 지그 |
Workflow
| STEP 1. | 제품 투입 |
|---|---|
| STEP 2. | 3차원 폴리싱 작업 수행 |
| STEP 3. | 작업 완료 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases


이 적용사례는 유니버설로봇(UR10)과 온로봇의 HEX 센서(힘/토그 센서) 그리고 Sander를 활용하여 3차원인 자동차 후드 표면을 균일하게 폴리싱 작업을 수행하는 공정입니다.
온로봇 힘/토크 센서와 Sander의 조합으로 3차원 곡면 형상에 맞춰 균일한 힘을 가하면서 폴리싱 작업 수행이 가능합니다.
Components
| Robot | Universal Robots UR10;
- 6축 다관절, 가반하중 10kg, 수평작업반경 1,300mm, 무게 28.9kg, 반복정밀도 0.1mm, IP54 |
|---|---|
| Peripherals | 온로봇 샌더;
온로봇 HEX-E 힘/토크 센서 ;
자동차 후드 고정 지그 |
Workflow
| STEP 1. | 제품 투입 |
|---|---|
| STEP 2. | 3차원 폴리싱 작업 수행 |
| STEP 3. | 작업 완료 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.