Curious about the robots deployed?
공정 개요
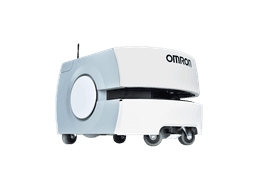
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계되었습니다.
기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.
프로젝트 배경 및 목적
프로젝트의 목적은 작업자의 신체 부담을 줄이고, 반복 작업에서 발생하는 오분류를 줄여 물류 프로세스의 정확성을 향상시키는 데 있습니다. AMR을 통한 자동화를 도입함으로써 ① 작업자의 건강과 안전을 보호하고, ② 물류 흐름의 정확성과 속도를 개선하며, ③ 유지보수 비용을 줄이는 동시에 초기 투자비를 최적화하는 것이 이 프로젝트의 주요 목표입니다.
Components
| Robot | 오므론 AMR 물류로봇: 개별 상품을 안정적으로 운반하는 AMR 물류로봇을 도입하여 작업자와 협력하여 제품 회수를 자동화합니다. |
|---|---|
| Peripherals | 무구동 컨베이어: 구동 부품 없이 중력을 이용해 제품을 이송하여 투자비를 절감하고 유지보수가 용이한 무구동 컨베이어를 설치했습니다. ; 탑모듈 포토센서: 상품 유무를 포토센서를 통해 감지하여 적재 상황을 즉각 파악합니다. ; 안전거리 설정 및 AMR 위치 신호 연동: 안전한 이송을 위해 AMR의 티칭 위치 신호를 통해 자동으로 컨베이어를 작동하도록 설정했습니다. |
Workflow
| STEP 1. | 작업 명령 전송: 무선 스위치를 통해 상품 회수 작업이 시작됩니다. |
|---|---|
| STEP 2. | 개별 상품 회수: 다양한 크기와 형태의 상품을 스테이션에 적재하여 AMR 탑모듈에서 회수합니다. |
| STEP 3. | AMR 이동: 목적지로 AMR이 상품을 안전하게 이동시킵니다. |
| STEP 4. | 상품 배출: 목적지에서 정확하게 개별 상품을 배출합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

해밀FA 롤러컨베이어 AMR
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다. Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로 협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다. SLAM(Simultaneous Localization And Mapping)이란? 로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.

SFAW 전시회 SCHMALZ 진공 핸들링 시스템(HS) 활용편
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 SFAW 전시회 관람객분들이 직접 작업물을 보다 안전하고 편하게 옮기는 작업을 진행하시면서 실용성을 느낄 수 있도록 진행한 적용사례입니다. 작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.

제조공장에 도입된 AMR 물류로봇의 활약 ✨ 폐자재 1톤도 신속하게 해결한 물류자동화 (KUKA KMP 1500P 물류로봇 2대)
빅웨이브로보틱스(마로솔)에서 공간제작소 내 롤러 및 폐자재 운반을 위해 물류로봇 KUKA KMP 1500P가 설치된 사례입니다. KMP 1500P를 도입하여 최대 1톤의 폐자재를 약 1.2km 구간 왕복 자동 주행하고, 최대 1톤의 고하중 롤러를 자동으로 운반하는 시스템을 구현했습니다. 또한 KMP 1500P에 탑재된 센서를 통해 고하중 자재를 안전하게 운반할 수 있는 무인 시스템을 구축하였습니다.
공정 개요
해당 도입사례는 오므론 AMR 물류로봇을 활용해 약 20~30kg에 이르는 개별 상품을 자동으로 회수하고 이동하도록 설계되었습니다.
기존에는 작업자가 직접 중량 상품을 옮겨야 했기 때문에 근골격계 질환 위험이 높았고, 반복적인 수작업에서 오는 오분류 문제로 물류 효율성도 떨어지는 상황이었습니다. 오므론 AMR은 이러한 문제를 해결하기 위해 도입되었으며, 다양한 크기와 형태의 상품을 안정적으로 이송할 수 있도록 구성되었습니다. AMR의 탑모듈에는 포토센서가 장착되어 상품의 유무를 감지하고, 제품을 안전하게 이송할 수 있는 거리 설정 기능이 포함되어 있어 원활한 반송이 가능합니다.
프로젝트 배경 및 목적
프로젝트의 목적은 작업자의 신체 부담을 줄이고, 반복 작업에서 발생하는 오분류를 줄여 물류 프로세스의 정확성을 향상시키는 데 있습니다. AMR을 통한 자동화를 도입함으로써 ① 작업자의 건강과 안전을 보호하고, ② 물류 흐름의 정확성과 속도를 개선하며, ③ 유지보수 비용을 줄이는 동시에 초기 투자비를 최적화하는 것이 이 프로젝트의 주요 목표입니다.
Components
| Robot | 오므론 AMR 물류로봇: 개별 상품을 안정적으로 운반하는 AMR 물류로봇을 도입하여 작업자와 협력하여 제품 회수를 자동화합니다. |
|---|---|
| Peripherals | 무구동 컨베이어: 구동 부품 없이 중력을 이용해 제품을 이송하여 투자비를 절감하고 유지보수가 용이한 무구동 컨베이어를 설치했습니다. ; 탑모듈 포토센서: 상품 유무를 포토센서를 통해 감지하여 적재 상황을 즉각 파악합니다. ; 안전거리 설정 및 AMR 위치 신호 연동: 안전한 이송을 위해 AMR의 티칭 위치 신호를 통해 자동으로 컨베이어를 작동하도록 설정했습니다. |
Workflow
| STEP 1. | 작업 명령 전송: 무선 스위치를 통해 상품 회수 작업이 시작됩니다. |
|---|---|
| STEP 2. | 개별 상품 회수: 다양한 크기와 형태의 상품을 스테이션에 적재하여 AMR 탑모듈에서 회수합니다. |
| STEP 3. | AMR 이동: 목적지로 AMR이 상품을 안전하게 이동시킵니다. |
| STEP 4. | 상품 배출: 목적지에서 정확하게 개별 상품을 배출합니다. |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.