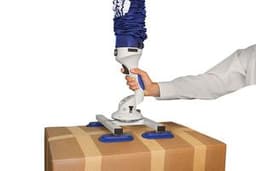
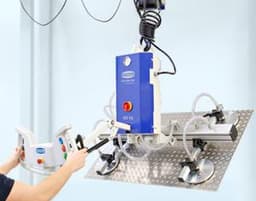
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 작업물을 보다 안전하고 편하게 옮기는 솔루션입니다.
작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.
Components
| Robot | 진공 튜브 리프터 점보 (택 1);
- 점보 플렉스;
- 점보 에르고;
- 점보 스프린트;
- 점보플렉스 하이-스택;
- 점보 로우-스택;
;
진공 흡착 리프팅 장치 베큐마스터 (택 1);
- 베큐마스터 베이직/콤포트;
- 베큐마스터 바리오;
- 베큐마스터 에코;
- 베큐마스터 윈도우;
- 베큐마스터 멀티;
- 베큐마스터 코일;
- 베큐마스터 라이트; |
|---|---|
| Peripherals | 크레인 시스템;
알루미늄 지브 크레인;
체인 호이스트 |
Workflow
| STEP 1. | 작업자가 진공 핸들링 시스템을 이용해 작업물을 흡착 |
|---|---|
| STEP 2. | 작업물을 목표 위치로 이동 |
| STEP 3. | 진공 핸들링 시스템으로 물체를 내려놓음 |
| STEP 4. | 앞의 과정을 반복 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases
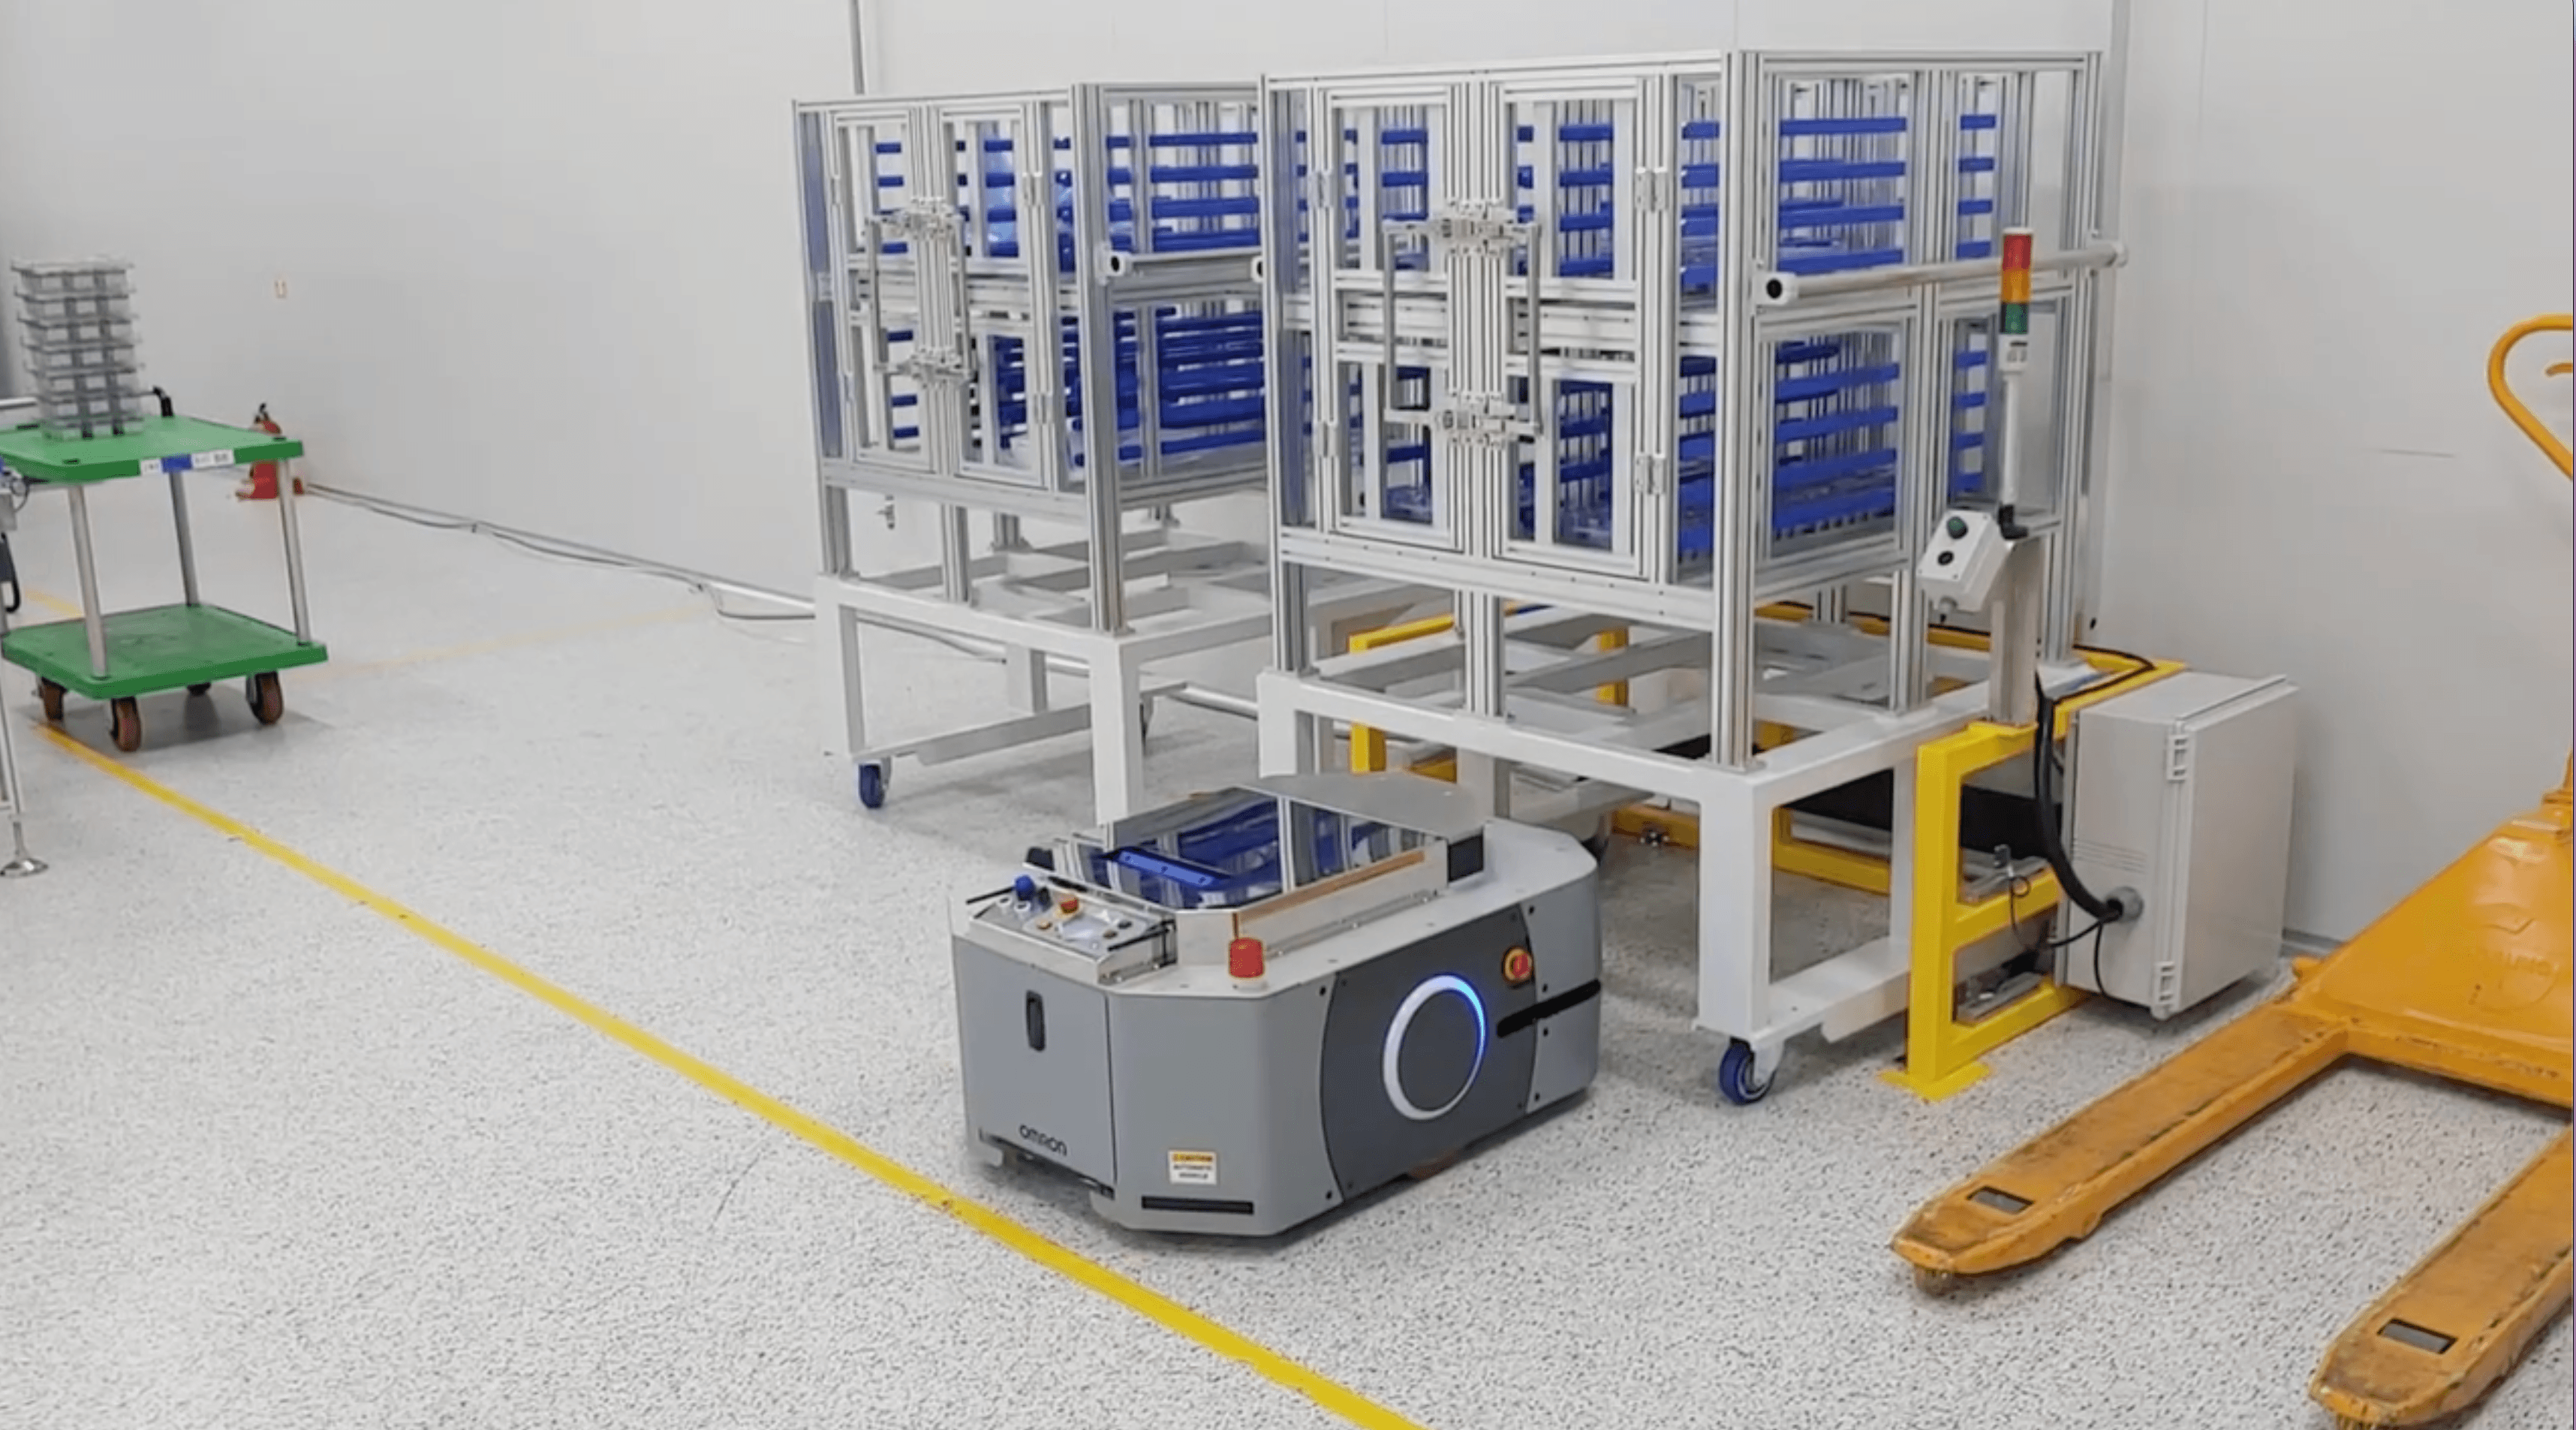
고중량 물류 자동화 성공! 오므론 AMR로 리드탭 자동 반송 📦🤖
본 도입사례는 오므론 AMR 물류로봇을 활용해 고중량 제품의 운반을 자동화 한 사례입니다. 고객사는 반복적이고 무거운 물류 작업에서 오는 비효율과 인력 부담을 줄이기 위해, 물류 자동화 시스템을 도입했습니다. 특히 팔레타이징 및 반송 자동화를 통해 비용을 절감하고 물류 효율을 극대화하고자 했습니다. 이 솔루션은 단순 반복 작업인 제품의 이동 및 적재를 자동화하여, 출고 과정의 효율성과 정확성을 높이고, 작업자의 부담을 줄여 안전성과 생산성을 향상시켰습니다.
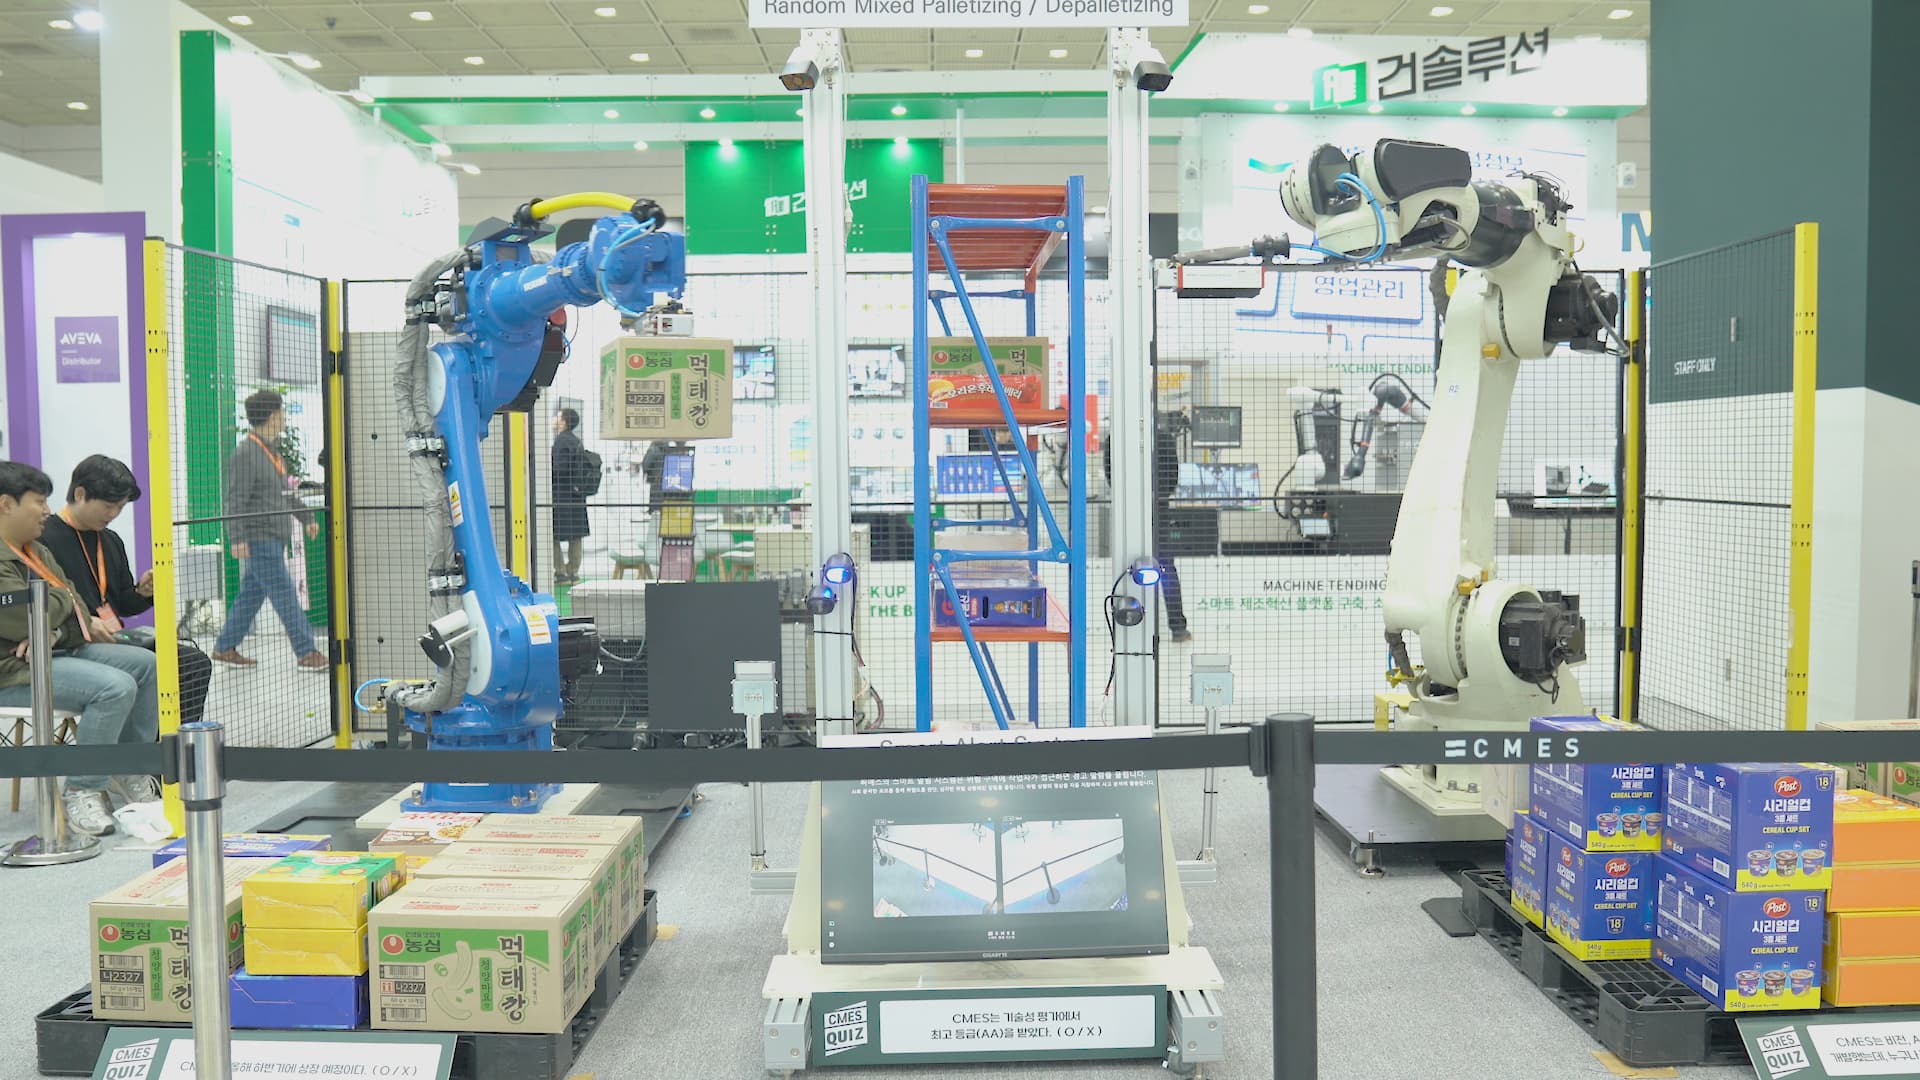
씨메스(CMES) 팔레타이징 솔루션 대공개 🙌 쿠팡에게 선택 받은 이유
씨메스(CMES)의 팔레타이징 솔루션은 다양한 크기와 모양의 박스를 자동으로 팔레트에 쌓아 올리는 로봇 자동화 시스템입니다. 이 시스템은 3D 비전 과 AI 기술 을 접목하여 물류 작업에서 가장 중요한 작업 중 하나인 팔레타이징을 최적화합니다. 특히, 비정형화된 박스들이 랜덤으로 입고되더라도, AI가 스스로 최적의 쌓기 패턴을 생성해 높은 효율성과 공간 활용성을 제공합니다.

TOA1OO를 사용한 물류자동화 시스템
AGV는 차체에 수동 또는 자동으로 작업자 없이 제품을 지정된 장소까지 운반하여주는 차량으로 물류자동화의 핵심 솔루션입니다. 최근에는 자율주행 기술과 로봇기술을 결합하여 스스로 알아서 작업현장을 오가며 필요한 공구나 부품을 옮겨주는 스마트 기기로 진화를 거듭하고 있습니다.
이 적용사례는 슈말츠의 진공 핸들링 시스템(HS)을 활용하여 작업물을 보다 안전하고 편하게 옮기는 솔루션입니다.
작업자가 진공 핸들링 시스템(HS)를 이용해 작업물을 옮김으로써 무거운 물체를 반복적으로 옮길 때 생기던 근골격계 상해를 방지하며 더 빠르고 안전하게 작업물을 옮길 수 있습니다.
Components
| Robot | 진공 튜브 리프터 점보 (택 1);
- 점보 플렉스;
- 점보 에르고;
- 점보 스프린트;
- 점보플렉스 하이-스택;
- 점보 로우-스택;
;
진공 흡착 리프팅 장치 베큐마스터 (택 1);
- 베큐마스터 베이직/콤포트;
- 베큐마스터 바리오;
- 베큐마스터 에코;
- 베큐마스터 윈도우;
- 베큐마스터 멀티;
- 베큐마스터 코일;
- 베큐마스터 라이트; |
|---|---|
| Peripherals | 크레인 시스템;
알루미늄 지브 크레인;
체인 호이스트 |
Workflow
| STEP 1. | 작업자가 진공 핸들링 시스템을 이용해 작업물을 흡착 |
|---|---|
| STEP 2. | 작업물을 목표 위치로 이동 |
| STEP 3. | 진공 핸들링 시스템으로 물체를 내려놓음 |
| STEP 4. | 앞의 과정을 반복 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.