본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 협업로봇 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.
Recommended Use Cases

유진로봇 AMR을 활용한 사출라인의 물류 자동화
이 적용사례는 유진로봇 GoCart180과 상부 컨베이어모듈을 활용하여 사출기에서 출하 작업장으로 플라스틱 사출 제품을 자동으로 운송하는 인라인 물류 솔루션입니다. 고객 생산 라인에 맞춘 컨베이어 모듈 개발으로 제품 Loading & Unloading까지 자동으로 구현하여 인라인 운송 전 과정에서 작업자 개입 없이 완전한 자동화를 달성하였습니다.

디버링 로봇 자동화로 이바리 / 버(BURR) 제거 끝! 이렇게 쉬울 수 있다고? 😮
혼다 어코드 차량에 적용되는 너클 가공후 가공면에 발생하는 버 (BURR) 를 로봇 2 대를 이용하여 자동으로 제거하는 로봇 디버링 시스템 포지셔닝 로봇과 디버링 로봇의 협업 및 디버링 툴이 접근 부가한 부분은 전용 디버링 장치를 구성하여 복잡한 형상의 제품 가공면을 완벽하게 디버링 작업을 수행함 가공라인과 연동하여 , 디버링 , 세척 , 검사 , 방청 , 포장 자동화 구현 전공정 자동화 구성
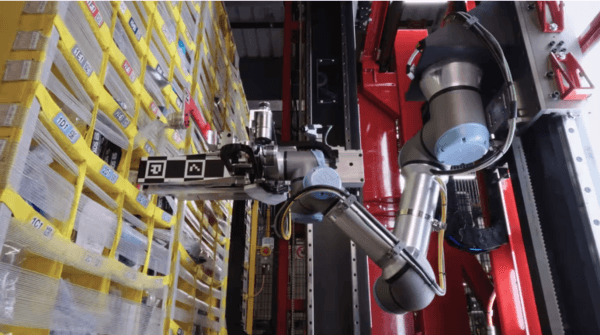
아마존 창고의 75%를 책임지는 AI 물류로봇, 벌컨(Vulcan)! 👏
본 도입사례는 아마존 물류창고에 도입된 '벌컨(Vulcan)' 로봇을 활용해 상품의 자동 피킹 및 수납 작업을 고도화한 사례입니다. 아마존은 반복적이고 정교함이 필요한 수납 작업의 효율과 정밀도를 동시에 확보하고자 촉각 기반 로봇을 도입했습니다. 벌컨은 사람의 손처럼 작동하는 촉각 센서 기반 그리퍼와 AI를 활용하여, 물건의 무게나 재질에 따라 압력을 조절하고, 공간을 효율적으로 활용해 자동으로 상품을 수납합니다. 이를 통해 아마존 물류 자동화의 정확도와 범위를 한층 더 확장했습니다.
본 동영상 정보는 SLAM(Simultaneous Localization And Mapping)기반의 자율주행 물류 이송 로봇 시스템입니다.
Laser Sensing 기반의 스스로 지도를 작성하는 Self-mapping, 사물 인식 및 장애물 확인을 위한 2D/3D 카메라를 통한 최적의 경로 확보 및 안전성을 기반으로 물류 이송/적재 작업의 자율주행 무인화 방식으로
협동로봇(Co-Bot), 롤러 컨베이어, Jack-Up 등의 다양한 애플리케이션을 탑재하여 생산 현장의 물류 및 정밀 반복 작업을 위한 최적의 솔루션을 제공하고 있습니다.
SLAM(Simultaneous Localization And Mapping)이란?
로봇이 작업장 내의 환경을 주행하며 로봇 자율주행 센서만으로 작업 환경에 대한 정확한 작업 지도를 작성하는 자율주행을 위한 핵심기술입니다.
프로젝트 배경 및 목적
자율주행 로봇의 정확한 반복 물류 작업
Components
| Robot | 자율주행 AMR 물류 이송로봇: AMB-300D + 협업로봇 탑재;
- Payload 300kg (타 모델 Max. 2000kg);
- Navigation position/angle accuracy : ±5mm / ±0.5º;
- Auto-Charging Unit;
AMR 운영 SW;
- RDS : Scenario Builder;
- RoboView(Option) : CCTV based Vision AI Solution; |
|---|
Workflow
| STEP 1. | 작업 환경에 따른 이송 및 적재 작업 시나리오 구성 |
|---|---|
| STEP 2. | 현장 시스템 연계 설치 |
| STEP 3. | AMR 자체 SLAM 기능 : 작업 지도 작성 |
| STEP 4. | 현장 적용 |
※ The content provided by Bigwave Robotics is protected under U.S. and Canadian copyright and intellectual property laws. Unauthorized reproduction, distribution, or use of this content is strictly prohibited.